De opmars van burgerwetenschap en optische fijnstofmeters
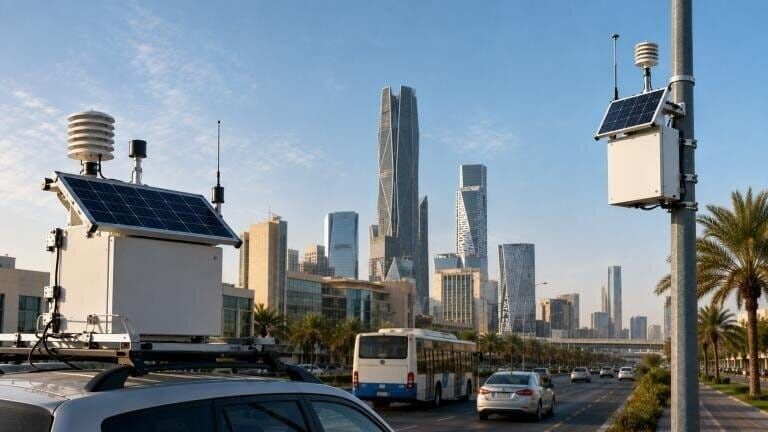
Fijnstof meten in de eigen straat is de afgelopen jaren van een specialistische activiteit uitgegroeid tot een toegankelijke vorm van burgerwetenschap. Met betaalbare sensoren, een microcomputer en een netwerkverbinding kunnen bewoners continu gegevens verzamelen over PM2.5 en PM10. Initiatieven zoals RIVM Samen Meten, Sensor.Community en Hollandse Luchten maken het mogelijk om metingen te delen, naast elkaar te leggen en te bespreken met gemeenten, onderzoekers en andere bewoners. Daardoor ontstaat informatie op straatniveau, op plaatsen waar officiële meetstations meestal niet staan.
Die hyperlokale aanpak heeft duidelijke waarde, maar een meetwaarde op een dashboard is niet automatisch een laboratoriumresultaat. Een optische sensor van enkele tientjes telt geen massa rechtstreeks. Het apparaat registreert lichtverstrooiing en vertaalt die vervolgens via aannames naar een geschatte massaconcentratie. Officiële referentiestations werken met streng gecontroleerde methoden, periodieke kwaliteitscontroles en vaak aanvullende conditionering van de lucht. Het verschil tussen beide systemen is daarom fundamenteel. Goedkope sensoren zijn vooral sterk in het herkennen van trends, pieken en ruimtelijke verschillen, zolang de ruwe data technisch worden geïnterpreteerd en aan een gevalideerd netwerk worden gekoppeld.
Hoe goedkope optische deeltjestellers werkelijk werken
Een optische deeltjesteller voert lucht door een kleine meetkamer waarin een laser of ledbundel op zwevende deeltjes schijnt. Wanneer een deeltje de bundel passeert, verstrooit het licht. Een fotodiode registreert die verandering als een elektrische puls. De grootte en duur van de puls geven informatie over het optisch zichtbare deeltje, terwijl het aantal pulsen per tijdseenheid een indicatie vormt voor de deeltjesconcentratie. De elektronica groepeert de signalen doorgaans in afmetingen zoals PM1, PM2.5 en PM10.
De stap van lichtsignaal naar microgram per kubieke meter is echter een berekening, geen directe weging. De firmware moet aannemen welke dichtheid, vorm en brekingsindex de deeltjes hebben. Een bolvormig mineraalstofdeeltje gedraagt zich optisch anders dan een roetdeeltje uit houtrook of een zoutdeeltje dat vocht heeft opgenomen. Ook de kleur en interne structuur beïnvloeden de hoeveelheid verstrooid licht. Een studie over kalibratie onder vochtige omstandigheden, gepubliceerd in Atmospheric Measurement Techniques, beschrijft relatieve vochtigheid als een belangrijke foutbron bij goedkope optische PM-sensoren.
Datasheets geven meestal prestaties onder gecontroleerde omstandigheden. Fabriekskalibraties gebruiken vaak gestandaardiseerd teststof, zoals Arizona dust, zodat verschillende exemplaren onder dezelfde proefopstelling kunnen worden vergeleken. Dat is nuttig voor reproduceerbaarheid, maar zegt beperkt hoe een sensor zich gedraagt naast een drukke weg, bij mist, in een woning met een houtkachel of na maanden buitengebruik. In de praktijk moet daarom onderscheid worden gemaakt tussen een telwaarde, een modelmatige massaschatter en een aan een referentie-instrument aangepaste waarde.
- De sensor meet lichtverstrooiing, niet rechtstreeks de massa van fijnstof.
- De berekende massa hangt af van aannames over deeltjesdichtheid, vorm en optische eigenschappen.
- Vocht, condensatie, vervuilde optiek, luchtstroom en temperatuur kunnen de uitkomst beïnvloeden.
- Een fabriekskalibratie is geen garantie voor nauwkeurigheid in elke lokale omgeving.
Populaire sensormodellen op de testbank
Drie modules komen veel voor in open meetnetwerken en zelfbouwprojecten: de Nova Fitness SDS011, de Plantower PMS5003 en de Sensirion SPS30. Alle drie gebruiken optische deeltjesdetectie, maar hun ventilator, meetkamer, signaalverwerking en mechanische constructie verschillen. De SDS011 is al jaren populair door de lage prijs en eenvoudige seriële interface. De PMS5003 is compact en wordt breed toegepast in betaalbare luchtkwaliteitsmeters. De SPS30 bevindt zich doorgaans in een hogere prijsklasse en heeft een reputatie op het gebied van stabielere signalen en betere ingebouwde diagnose.
Onderlinge vergelijkingen laten zien dat identieke modules soms redelijk goed samen bewegen, terwijl verschillende modellen structureel uiteenlopende waarden geven. In discussies binnen Sensor.Community worden bijvoorbeeld vergelijkbare metingen tussen PMS5003-exemplaren gemeld, terwijl SDS011-modules in dezelfde omgeving soms duidelijk lager rapporteren. Zulke ervaringen zijn geen formele typegoedkeuring, maar ze maken wel zichtbaar waarom modelkeuze, batchverschillen en co-locatie belangrijk zijn. Ook stof op de optiek of een verouderde ventilator kan de prestaties langzaam veranderen. Actuele informatie over sensorprestaties is te vinden in de analyses van Samen Meten.
| Module | Sterk punt | Belangrijk aandachtspunt |
|---|---|---|
| Nova Fitness SDS011 | Lage prijs, veel praktijkervaring, eenvoudige integratie | Gevoelig voor hoge relatieve vochtigheid, condensatie en levensduurproblemen |
| Plantower PMS5003 | Compact, brede beschikbaarheid, vaak goede overeenkomst tussen exemplaren | Massaschatter blijft afhankelijk van deeltjeskarakter en omgevingscondities |
| Sensirion SPS30 | Stabiele output, diagnosefuncties en doorgaans betere vochtbestendigheid | Hogere aanschafprijs en nog steeds kalibratie nodig voor lokale omstandigheden |
De SPS30 is geen magische referentiesensor. Het RIVM publiceerde voor dit model een kalibratie die rekening houdt met regionale vergelijking met officiële LML-meetstations. Die correctie kan via het Samen Meten-portaal worden toegepast. Dat is een goed voorbeeld van de juiste benadering: een sensor wordt niet alleen beoordeeld op de chip, maar op de combinatie van hardware, behuizing, omgeving, tijdreeks en kalibratiemethode.
De grote spelbreker genaamd hygroscopische groei
Relatieve vochtigheid is een van de belangrijkste redenen waarom optische fijnstofmeters bij hoge luchtvochtigheid te hoge pieken kunnen tonen. Vooral boven ongeveer 70 procent relatieve vochtigheid neemt het risico sterk toe, al begint het effect bij sommige aerosoltypen al eerder. Hygroscopische deeltjes trekken water aan. Zouten en andere oplosbare bestanddelen in aerosolen nemen vocht op, zwellen op en krijgen daardoor een grotere optische doorsnede. De sensor ziet dan een groter en sterker lichtverstrooiend deeltje, terwijl de droge fijnstofmassa niet in dezelfde verhouding is toegenomen.
Bij mist of zeer vochtige lucht kan dit effect extreem worden. Een sensor die normaal 10 microgram PM2.5 per kubieke meter rapporteert, kan tijdens een vochtige nacht een veelvoud daarvan aangeven zonder dat er een overeenkomstige rookbron aanwezig is. Condensatie op de optiek vormt een tweede probleem. Waterdruppels in of rond de meetkamer verstrooien zelf licht en kunnen pulsen veroorzaken die de firmware als deeltjes interpreteert. De SDS011 wordt in praktijkdocumentatie daarom vaak afgeraden voor langdurige inzet bij hoge luchtvochtigheid en condensatierisico.
Een correctie bestaat niet uit één universeel percentage. Het verband tussen relatieve vochtigheid, temperatuur en gemeten PM hangt af van de aerosol, de locatie, de sensor en de referentieperiode. Het RIVM gebruikt vergelijkingen met officiële meetstations om sensordata te kalibreren. Onderzoek naar PurpleAir-sensoren laat eveneens zien dat modellen met relatieve vochtigheid en temperatuur de fout kunnen verminderen, terwijl niet-lineaire modellen soms beter aansluiten wanneer hygroscopische groei vanaf een bepaald vochtigheidsniveau versnelt.
- Meet relatieve vochtigheid direct bij de fijnstofsensor, niet alleen in een weerapp op afstand.
- Markeer perioden met mist, dauw of zichtbare condensatie als mogelijk verstoord.
- Gebruik geen vaste correctiefactor zonder co-locatie met een referentiepunt.
- Controleer of een correctiemodel past bij de lokale aerosol en het gebruikte sensormodel.
Stappenplan voor betrouwbare metingen in eigen straat
Begin met de meetvraag. Een sensor bij een gevel die verkeerspieken wil detecteren, heeft andere eisen dan een netwerk dat regionale achtergrondconcentraties wil volgen. Plaats de behuizing buiten op een representatieve hoogte, bij voorkeur op ademhoogte of volgens de richtlijnen van het gekozen meetproject. Bescherm de elektronica tegen directe regen, maar blokkeer de luchtinlaat niet met een dichte kast of klein rooster. Houd voldoende afstand tot uitlaten, schoorstenen, ventilatieopeningen en barbecueplekken, tenzij juist een bron wordt onderzocht.
Ook de fysieke opstelling moet tussen meetpunten zo veel mogelijk gelijk zijn. Verschillen in ventilatie, zoninstraling, muurwarmte en oriëntatie kunnen groter zijn dan het verschil dat in de straat wordt onderzocht. Projecten zoals Hollandse Luchten laten zien dat technische infrastructuur en gezamenlijke interpretatie minstens zo belangrijk zijn als de sensor zelf. Open data, vaste montageafspraken en overleg met deskundigen maken het mogelijk om lokale patronen te onderscheiden van toevallige meetfouten.
- Kies eerst de onderzoeksvraag, meetperiode en gewenste tijdresolutie.
- Monteer de sensor beschut, goed geventileerd en niet direct naast een lokale uitstootbron.
- Meet temperatuur en relatieve vochtigheid naast PM, bijvoorbeeld met een BME280 van goede kwaliteit.
- Laat nieuwe sensoren enige tijd gelijktijdig meten met een referentie of goed gekarakteriseerde buurmodule.
- Leg firmwareversie, sensor-ID, behuizing, montagehoogte en onderhoud vast.
- Gebruik een open platform of kalibratienetwerk om data te vergelijken en te normaliseren.
Een BME280 kan nuttige omgevingsinformatie leveren, maar ook die sensor is geen automatische kwaliteitsgarantie. Plaats de temperatuur- en vochtigheidssensor zodanig dat warmte van de voeding of zoninstraling de meting niet vertekent. Voor de dataverwerking is het verstandig om ruwe waarden te bewaren naast gecorrigeerde waarden. Zo blijft zichtbaar welke correctie is toegepast en kunnen nieuwe modellen later opnieuw worden getest.
Let ten slotte op de vorm van de tijdreeks. Een scherpe piek die uitsluitend samenvalt met 95 procent relatieve vochtigheid en mist is waarschijnlijk geen betrouwbare rookindicatie. Een herhaald patroon met verhoogde PM, lagere zichtbaarheid, wind uit de richting van een houtkachel en normale vochtigheid is overtuigender, maar nog steeds geen sluitend chemisch bewijs. De bijeenkomstinformatie van RIVM Samen Meten benadrukt daarom de combinatie van sensorkalibratie, referentiemetingen, modellen en gezamenlijke analyse. Voor bronherkenning zijn aanvullende gegevens, zoals windrichting, verkeer, tijdstip en eventueel een gespecialiseerde rook- of gasmeting, noodzakelijk.
Van losse meetwaarde naar waardevol straatpatroon
Een goedkope optische sensor is niet geschikt voor juridische handhaving of het vaststellen van een officiële normoverschrijding op zichzelf. Daarvoor zijn gevalideerde referentiemethoden, traceerbare procedures en formele kwaliteitsborging nodig. De sensor is wel bijzonder bruikbaar voor trendanalyse. Een netwerk kan laten zien waar verkeerspieken optreden, welke straten vergelijkbare patronen hebben en wanneer houtrook of regionale achtergrondvervuiling vermoedelijk toeneemt.
De betrouwbaarheid ontstaat dus niet uit één indrukwekkende datasheet, maar uit een meetketen waarin plaatsing, vochtcorrectie, onderhoud, co-locatie en transparante dataregistratie samenkomen. Wie ruwe waarden behandelt als aanwijzingen, ze koppelt aan officiële meetstations en afwijkingen actief controleert, krijgt een waardevol beeld van de lokale luchtkwaliteit. Realistische verwachtingen maken burgerparticipatie niet minder krachtig, maar juist wetenschappelijk bruikbaarder. De beste volgende stap is daarom niet blind meer sensoren plaatsen, maar een goed beschreven netwerk bouwen waarin iedere meetwaarde uitlegbaar blijft.