De microscopische krachten achter moderne bewegingsdetectie
MEMS-versnellingsmeters zijn vrijwel onzichtbaar aanwezig, maar vormen een belangrijke meetlaag in smartphones, voertuigdynamica, airbags, industriële conditiebewaking en draagbare systemen. Ze registreren niet simpelweg “beweging”; ze meten een specifieke krachtcomponent, inclusief of exclusief de zwaartekracht afhankelijk van de gekozen definitie en het signaalpad. In een stilstaande telefoon kan de sensor daarom ongeveer 9,81 m/s² waarnemen, terwijl een vrij vallend toestel tijdelijk vrijwel nul versnelling meet. Voor een bredere technische achtergrond over micro-elektromechanische systemen biedt de uitleg van MEMS een nuttig fundament.
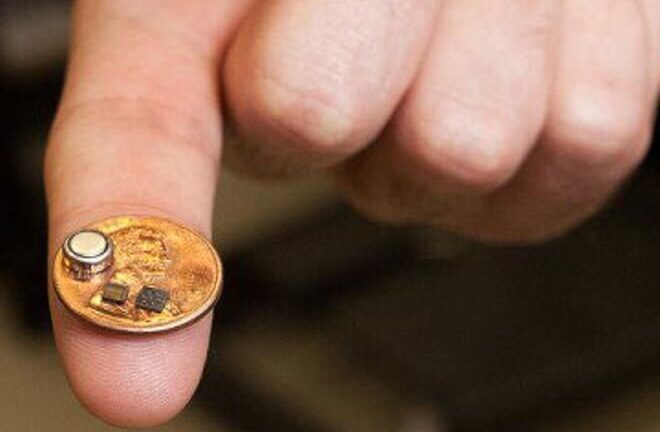
De technologie is ontstaan uit de overgang van omvangrijke mechanische instrumenten naar structuren die op een siliciumsubstraat worden vervaardigd. Een bewegende massa, verende ophangingen, elektroden en signaalverwerking passen tegenwoordig in een compacte behuizing. Toch betekent miniaturisatie niet dat de meetopgave vanzelf eenvoudig wordt. Specificaties zoals ruis, offset, bandbreedte en gevoeligheid gelden meestal onder duidelijk afgebakende omstandigheden. In een echt product komen daar PCB-spanning, temperatuurgradiënten, montagefouten, voedingruis en mechanische resonanties bij. Betrouwbare precisie begint daarom met begrip van de mechanica en eindigt pas na een gecontroleerde systeemkalibratie.
De anatomie van een silicium veermassa
De kern van een capacitieve MEMS-versnellingsmeter is een seismische massa, ook wel proof mass genoemd. Deze massa hangt aan microscopische siliciumveren in een frame. Wanneer de behuizing versnelt, blijft de massa door haar traagheid relatief achter. De veren leveren een herstellende kracht die de massa terug naar haar nominale positie trekt. In het vereenvoudigde model geldt ongeveer a = kx/m, waarbij de gemeten versnelling afhankelijk is van de veerstijfheid, de massa en de verplaatsing.
Die verplaatsing is meestal extreem klein. Daarom wordt ze niet met een conventionele mechanische wijzer afgelezen, maar elektrisch bepaald. Aan de bewegende massa en aan het vaste frame zijn kamvormige elektroden bevestigd. Deze zogenaamde interdigitated fingers vormen meerdere kleine condensatoren. Verschuift de massa, dan neemt de capaciteit aan de ene kant toe en aan de andere kant af. Een differentiële meting onderdrukt daarbij een deel van de gemeenschappelijke storingen, zoals veranderingen in parasitaire capaciteit of bepaalde voedingseffecten.
De ruwe capaciteitsverandering wordt verwerkt door een geïntegreerde ASIC. Dit circuit zet de differentiële capaciteit om in een spannings-, frequentie- of digitale waarde, en kan tevens versterking, demodulatie, filtering, temperatuurmeting en zelfdiagnose uitvoeren. Een drieassige sensor bevat doorgaans orthogonale meetstructuren voor de x-, y- en z-richting. De mechanische uitlijning is echter nooit perfect. Daardoor ontstaan schaalverschillen, niet-orthogonaliteit en cross-axis gevoeligheid, waarbij versnelling op één as gedeeltelijk in een andere as terechtkomt.
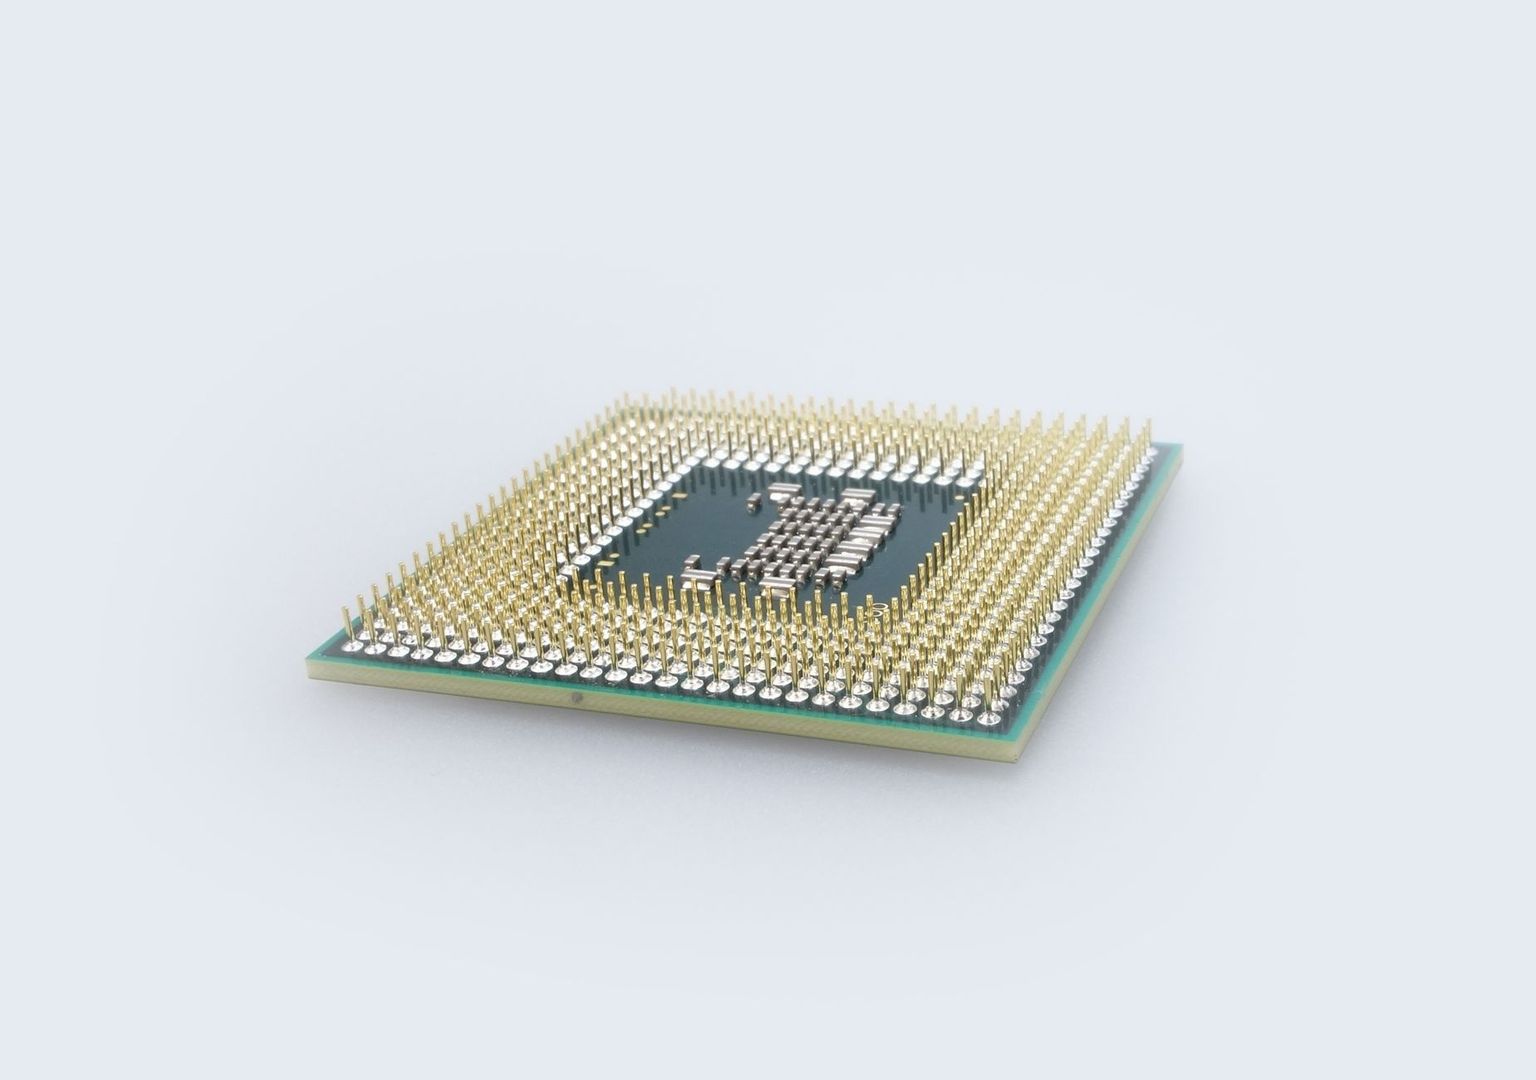
- Seismische massa: reageert op inertie en vormt het mechanische referentiepunt.
- Siliciumveren: bepalen samen met de massa de gevoeligheid, resonantiefrequentie en schokbestendigheid.
- Capacitieve kammen: vertalen relatieve verplaatsing naar een differentiële elektrische verandering.
- ASIC: verzorgt signaalconditionering, filtering, compensatie en vaak de digitale uitgang.
Datasheet versus realiteit bij versnellingsmetingen
Een datasheetwaarde is alleen betekenisvol wanneer de meetcondities bekend zijn. Een opgegeven ruisdichtheid kan bijvoorbeeld gelden bij een bepaalde bandbreedte, voedingsspanning, temperatuur en digitale filterinstelling. De totale ruis aan de uitgang wordt vervolgens bepaald door de geïntegreerde spectrale ruis over het relevante frequentiegebied. Een sensor met een lage ruisdichtheid is dus niet automatisch de beste keuze wanneer de software een onnodig brede band doorlaat.
Voor trillingsdetectie is het verschil tussen resolutie en bruikbare detectie belangrijk. De ruisvloer bepaalt hoe kleine signalen boven de achtergrond kunnen uitkomen. Bij een langzaam kantelende machine kan biasstabiliteit belangrijker zijn dan een hoge maximale meetrange. Bij een slag of hoogfrequente trilling zijn juist bandbreedte, resonant gedrag, samplefrequentie en anti-aliasing doorslaggevend. Een sensor die statische versnelling goed meet, is niet per definitie geschikt voor snelle schokpulsen.
Offsetdrift vormt een tweede grote valkuil. Een kleine verandering van het nulpunt lijkt bij een statische hoekmeting al snel op een echte kanteling. Temperatuurcoëfficiënten versterken dit effect, omdat zowel de veerconstante als de ASIC-elektronica met temperatuur kunnen veranderen. Ook de termen “bandbreedte” en “samplefrequentie” mogen niet door elkaar worden gehaald. De bandbreedte beschrijft welk analoog of digitaal frequentiegebied de sensor doorlaat; de samplefrequentie bepaalt hoe vaak de software een waarde ontvangt. Zonder passende anti-aliasfiltering kan een hoogfrequente trilling als een vals laagfrequent signaal verschijnen.
| Specificatie | Wat de datasheet beschrijft | Wat in de toepassing telt |
|---|---|---|
| Ruisdichtheid | Ideale of gestandaardiseerde ruis per wortel hertz | Geïntegreerde ruis binnen de werkelijk gebruikte bandbreedte |
| Offset | Nulpunt bij een opgegeven temperatuur en montage | Drift door temperatuur, veroudering, spanning en oriëntatie |
| Bandbreedte | Frequentiegebied van de sensor en interne filters | Werkelijke mechanische respons, samplefrequentie en aliasing |
| Meetbereik | Maximale opgegeven versnelling | Voldoende marge zonder onnodig resolutieverlies |
Een IMU combineert doorgaans accelerometers en gyroscopen, en soms een magnetometer. De accelerometer levert specifieke kracht in het lichaamscoördinatenstelsel; de gyroscoop levert hoeksnelheid. De uitgang is nog geen volledige oriëntatie of navigatieoplossing. Daarvoor is een apart fusie-algoritme nodig. Een bruikbare technische beschrijving van deze architectuur staat in de uitleg over IMU”s en sensorfusie.
De verborgen storende factoren op de printplaat
Een MEMS-sensor meet niet alleen de beweging die de systeemontwerper bedoelt. Hij meet ook de mechanische toestand van zijn behuizing. Tijdens reflow-solderen, afkoelen en mechanische bevestiging kunnen thermische uitzettingsverschillen tussen package, soldeerverbindingen en PCB spanning opbouwen. Die spanning vervormt het package en kan de interne veermassa een schijnbare verplaatsing geven. Het resultaat is een offset of schaalverandering die niet uit de sensor zelf lijkt te komen, maar uit de manier waarop hij op de print is gemonteerd.
De printplaat kan bovendien als mechanische resonator werken. Een dun PCB-gedeelte, een zware connector of een nabijgelegen vibrerende actuator kan lokale buigmodi veroorzaken. Wanneer zo”n resonantie binnen de meetband valt, registreert de accelerometer een werkelijk mechanisch signaal op zijn montagepunt, ook als de systeemconstructie elders nauwelijks beweegt. Dat signaal is dus niet noodzakelijk elektronische ruis. Een FFT-meting op verschillende punten van de print en een vergelijking met een star referentiepunt kunnen helpen om structurele resonanties te onderscheiden van sensorrandomness.
De layout moet daarom als onderdeel van het meetmechanisme worden ontworpen. Plaats de sensor niet automatisch naast een bevestigingsgat, een zware connector of een warmtebron. Een gecontroleerde isolatiesleuf kan de overdracht van PCB-buigspanning beperken, maar verlaagt ook de lokale stijfheid en kan nieuwe resonanties creëren. Symmetrische soldeerpads en een gelijkmatige koperverdeling helpen om asymmetrische spanning te verminderen. De juiste oplossing hangt af van de printdikte, behuizing, bevestiging en frequentieband.
- Beperk grote temperatuurgradiënten rond de sensor en houd warmtebronnen op afstand.
- Gebruik een symmetrische footprint en vermijd eenzijdige koperophoping onder het package.
- Onderzoek PCB-resonanties met een sweep, impacttest of frequentieanalyse.
- Vergelijk meerdere montagevarianten na reflow, niet alleen prototypes die met de hand zijn gesoldeerd.
- Leg mechanische referentieassen en de gewenste sensororiëntatie expliciet vast in ontwerpdocumentatie.
Geavanceerde kalibratie en multisensorfusie in de praktijk
Een zespuntskalibratie is een praktisch startpunt voor een drieassige accelerometer. Plaats de module achtereenvolgens met elke positieve en negatieve as naar beneden, zodat de zwaartekracht telkens een bekende referentie vormt. Meet in iedere positie nadat de mechanische en thermische toestand is gestabiliseerd. Uit deze zes datasets kunnen offset en schaalfactor per as worden bepaald. Voor veeleisende toepassingen is een uitgebreider model nodig met een volledige drie-bij-drie matrix voor niet-orthogonaliteit en cross-axis gevoeligheid.
- Laat de module thermisch stabiliseren en registreer de ruwe waarden in alle zes oriëntaties.
- Bereken per as het gemiddelde van de positieve en negatieve stand voor de offset.
- Gebruik het verschil tussen beide standen om de schaalfactor te bepalen.
- Breid het model uit met asmisalignement en cross-axis termen wanneer de foutbegroting dat vereist.
- Valideer de correctie met nieuwe oriëntaties en controleer of de vectornorm dicht bij de lokale zwaartekracht blijft.
Temperatuurcompensatie begint met karakterisering, niet met een willekeurig gekozen polynoom. Meet offset en schaalfactor bij meerdere temperaturen binnen het verwachte werkgebied, bij voorkeur tijdens zowel opwarming als afkoeling. Een ingebouwde temperatuursensor kan als invoer dienen voor een eerste- of tweede-orde correctie. Let wel op thermische hysterese en vertraging: de siliciumstructuur en de print bereiken niet altijd tegelijk dezelfde temperatuur. Een model dat alleen in een klimaatkamer goed werkt, kan in een snel wisselende veldsituatie tekortschieten.
Voor dynamische systemen is sensorfusie vaak robuuster dan een poging om één sensor alles te laten oplossen. De gyroscoop reageert direct op rotatie, maar zijn bias integreert in de tijd. De accelerometer biedt een zwaartekrachtreferentie bij rustige bewegingen, maar wordt tijdens lineaire versnelling en trillingen minder betrouwbaar. Een Kalman-filter of vergelijkbare toestandschatting weegt beide bronnen volgens hun verwachte onzekerheid. Filterontwerp moet daarom aansluiten op de toepassing: een voertuig, robotarm en trillingsmonitor hebben verschillende bewegingsmodellen en ruisprofielen.
Voor ingenieurs en onderzoekers die de koppeling tussen MEMS-mechanica, fabricage en embedded signaalverwerking grondig willen bestuderen, bood de MEMS Inertial Sensors Summer School 2026 een gespecialiseerde driedaagse verdieping. Deze editie vond plaats van 3 tot en met 5 augustus 2026 aan Tohoku University (Katahira Campus Sakura Hall) en bracht studenten en professionals samen rond colleges, demonstraties en praktische sessies. Aangezien deze bijeenkomst inmiddels is afgerond en de registratie is gesloten, kunnen geïnteresseerden de officiële website raadplegen voor naslagwerk, cursusmaterialen en aankondigingen rondom toekomstige edities zoals die van 2027.
Bouw betrouwbare systemen door siliciumgedrag te doorgronden
Een betrouwbare MEMS-versnellingsmeter ontstaat uit een keten van beslissingen. Eerst moet duidelijk zijn wat de sensor echt moet meten: statische helling, laagfrequente beweging, machinevibratie, schokbelasting of een combinatie daarvan. Daarna volgen de juiste meetrange, ruisbandbreedte, samplefrequentie en mechanische montage. Een sensor met indrukwekkende laboratoriumspecificaties kan in een slecht ontworpen package- of PCB-omgeving minder presteren dan een eenvoudiger onderdeel dat beter op de toepassing is afgestemd.
De belangrijkste ontwerpprincipes zijn praktisch en controleerbaar. Karakteriseer de complete module na assemblage, meet temperatuur- en montageafhankelijkheid, onderzoek structurele resonanties en leg de kalibratiemethode vast in firmware en producttesten. Gebruik multisensorfusie wanneer de beweging dat vereist, maar geef het algoritme realistische ruis- en biasparameters. Wie de siliciumveer, de PCB en de software als één meetsysteem behandelt, voorkomt dat sensordrift wordt aangezien voor echte beweging. Daarmee wordt MEMS een bruikbare basis voor toekomstige hoogprecisie-navigatie, robotica en industriële conditiebewaking, niet alleen een goedkope component met een overtuigende datasheet.